ROS 2 · DDS · WEB VISUALIZATION

ROS2 机器人数据上云
与 Web 端可视化服务

让机器人现场的数据,从 DDS 域内一路走到浏览器大屏。析客网络为 AMR/AGV、工业机械臂、巡检机器人、无人车与科研平台,提供数据接入、边缘汇聚、云端存储、三维可视化与远程运维的一体化交付。

查看可视化控制台
  • ROS2 原生 topic 接入
  • 断网续传
  • 三维位姿与点云
  • 多机多场地集群
  • 私有化部署

一条数据链路的完整闭环

01现场机器人 ROS2 节点topic / tf
02边缘网关采集与本地缓存edge agent
03云端时序库与数据归档time series
04WebGL 三维可视化与告警browser
05指令回传与集群运维audit
平均打通周期 1–2 周 完成试点接入
毫秒级链路

端到云采集与转发时延可控

99.9%设计

关键服务高可用与自动重连

0插件

浏览器直开,无需安装客户端

18 年经验

数字化系统定制与交付积累

Protocol & Data ROS 2 Foxy / Humble / Jazzy DDS / RTPS rosbridge TF2 PointCloud2 Image / CompressedImage rosbag2 MQTT / WebSocket WebRTC

服务概述:把机器人数据变成可看、可查、可管的生产力

ROS2 机器人数据上云与 Web 端可视化服务,是面向机器人整机厂、系统集成商与终端用户的数据底座服务。它解决的不是“能不能连上”,而是连接之后数据能否被稳定存储、直观呈现、快速复盘并支撑远程决策。

本页为服务能力说明,具体功能清单、接口范围与部署方式以项目方案确认为准。
服务名称
ROS2 机器人数据上云与 Web 端可视化服务
适用对象
AMR/AGV 厂商与集成商、工业机械臂产线、电力与园区巡检、无人车与科研教学平台
核心能力
ROS2 原生接入 · 边缘网关 · 时序存储 · 三维可视化 · 远程指令 · 多机集群 · 权限审计
交付方式
公有云、私有化、混合云三种部署形态,按试点接入、功能开发、上线运维分阶段推进
服务提供方
江门市析客网络科技有限公司,成立于 2008 年,高新技术企业
Pain Points

机器人跑得动,数据却出不了现场

调试时一切正常,交付到客户现场就问题丛生。多数机器人项目的数据困局,并不在算法,而在采集、传输、呈现与复盘的链条上。

PROBLEM 01

数据困在 DDS 域内

topic 只能在局域网内被发现,跨网段、跨厂区、跨公网就断链,客户想看实时状态只能到现场。

PROBLEM 02

可视化依赖本地工位

RViz 只装在调试电脑上,点云、位姿、TF 树无法共享给客户、运营与管理层。

PROBLEM 03

现场网络说断就断

厂区 Wi-Fi 抖动、4G/5G 切换、基站拥塞,数据丢包后再也补不回来,问题复现全靠运气。

PROBLEM 04

多机多场地靠人盯

几十台机器人分散在不同厂区,运行状态、版本、告警各管一摊,故障只能等客户打电话。

Core Capability

八大核心能力,构建机器人数据底座

从设备侧的 topic 采集,到浏览器里的三维呈现,每一层都可独立交付、也可整体部署,避免为了一套可视化推翻既有机器人系统。

01

ROS 2 原生接入

DDS 域内发现、topic 订阅、自定义 msg 解析,QoS 策略可按链路质量匹配。

02

边缘网关与续传

本地缓存队列、关键帧优先、断网自动重连,恢复后按时间戳补传对齐。

03

时序存储与回放

topic 级落库、bag 归档、按时间轴拖动回放,故障现场可以一帧一帧复看。

04

Web 端三维可视化

位姿、TF 树、点云、图像流、地图与轨迹同屏,浏览器 WebGL 直接渲染。

05

远程指令与遥操作

指令下发前做状态校验与二次确认,关键操作全程留痕,避免误触与越权。

06

多机多场地集群

按客户、厂区、产线分组,批量查看状态、版本与固件,支持分级运维权限。

07

告警与健康度

阈值、趋势与离线判定组合规则,支持站内、邮件、企业微信多渠道触达。

08

权限与多租户

组织、角色、数据范围三层隔离,私有化部署下数据不出企业机房。

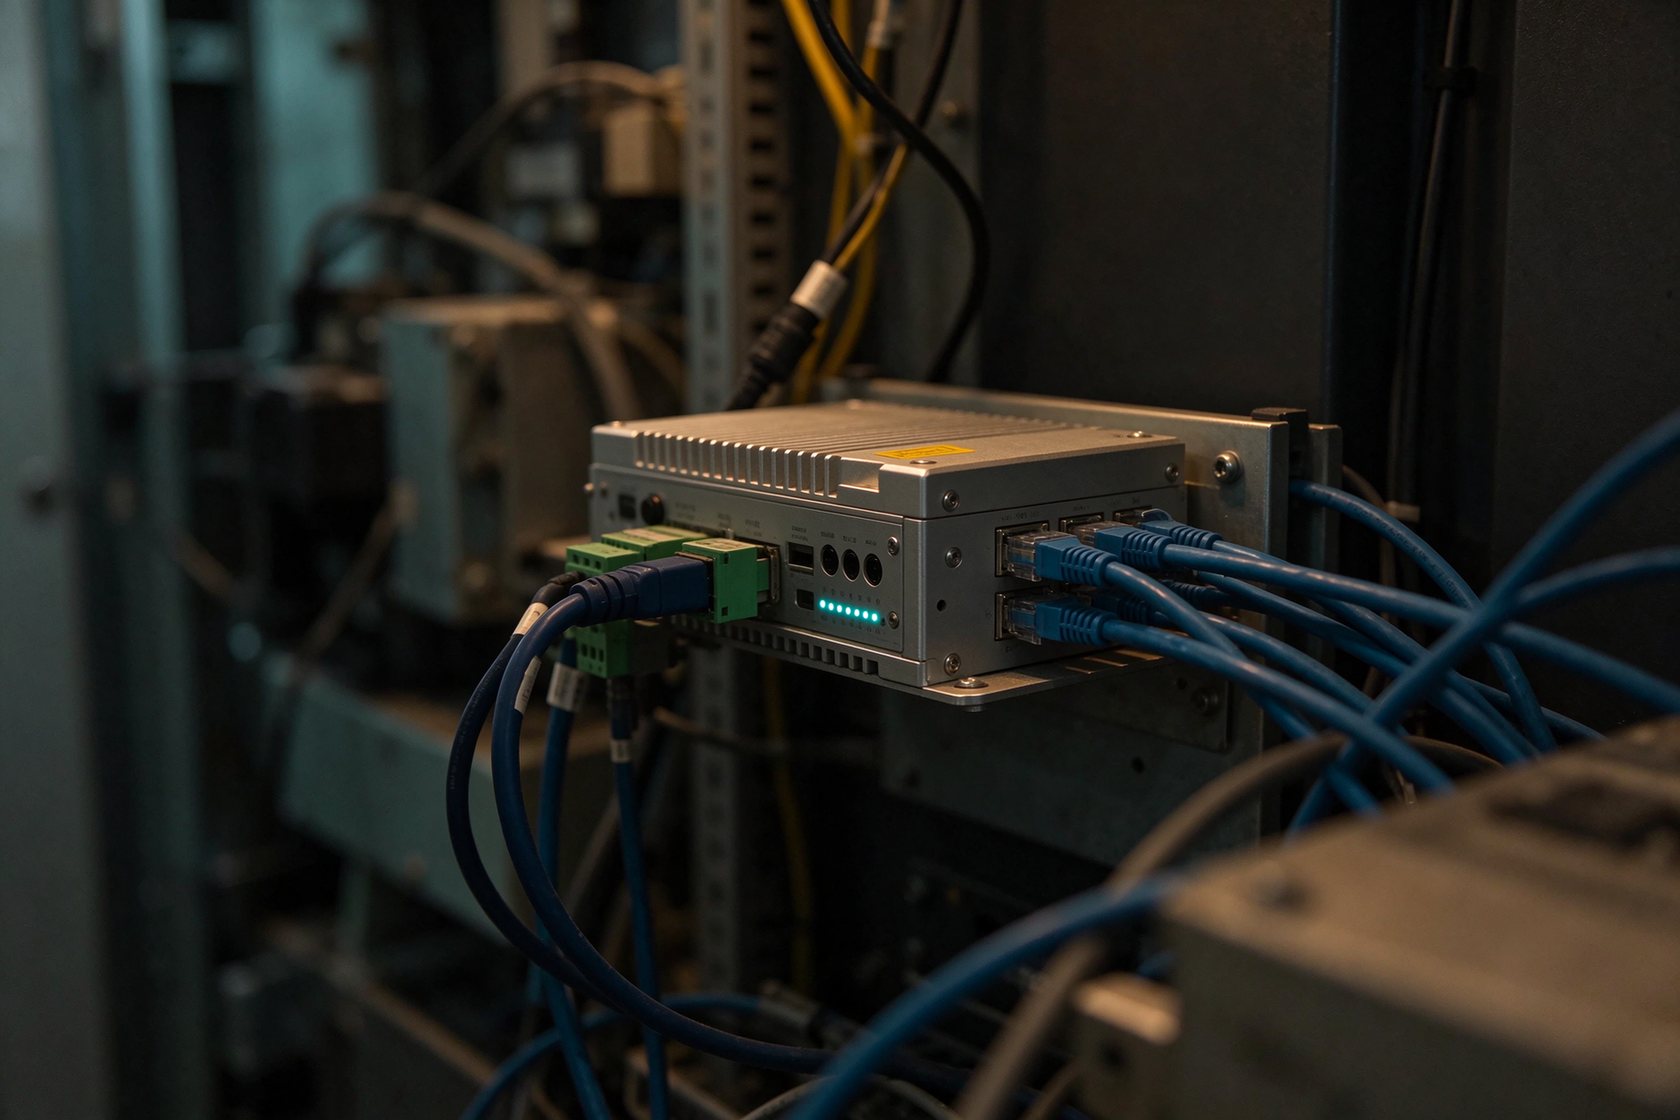
部署在机器人控制柜内的工业边缘计算网关 EDGE GATEWAY
能力 02 · 边缘侧

不改机器人代码,也能稳定上云

在现场控制柜里放一台轻量边缘网关,把 ROS2 的 topic 采集、协议转换、缓存补传全部收在这一层。机器人本体与业务逻辑不动,改动风险降到最低。

  • 旁路部署旁挂采集,不侵入原控制链路
  • 断网续传本地队列缓存,网络恢复自动补齐
  • 分级采样高频数据降采样、关键信号保原频
  • 远程运维网关状态、日志与版本可集中管理
ROS2 topic 与消息流构成的机器人数据网络可视化 DATA LAYER
能力 03 · 数据层

topic 级存储,让每一次异常都能复现

不是把数据打包成一坨日志,而是按 topic、按消息类型、按时间轴结构化落库。查一条轨迹、看一段点云、对比两次任务的差异,都有据可依。
  • 结构化落库按 topic 与 msg 类型分表管理
  • bag 归档原始数据与降采样数据双份留存
  • 时间轴回放倍速、暂停、逐帧定位异常时刻
  • 生命周期按策略冷热分层与定期归档
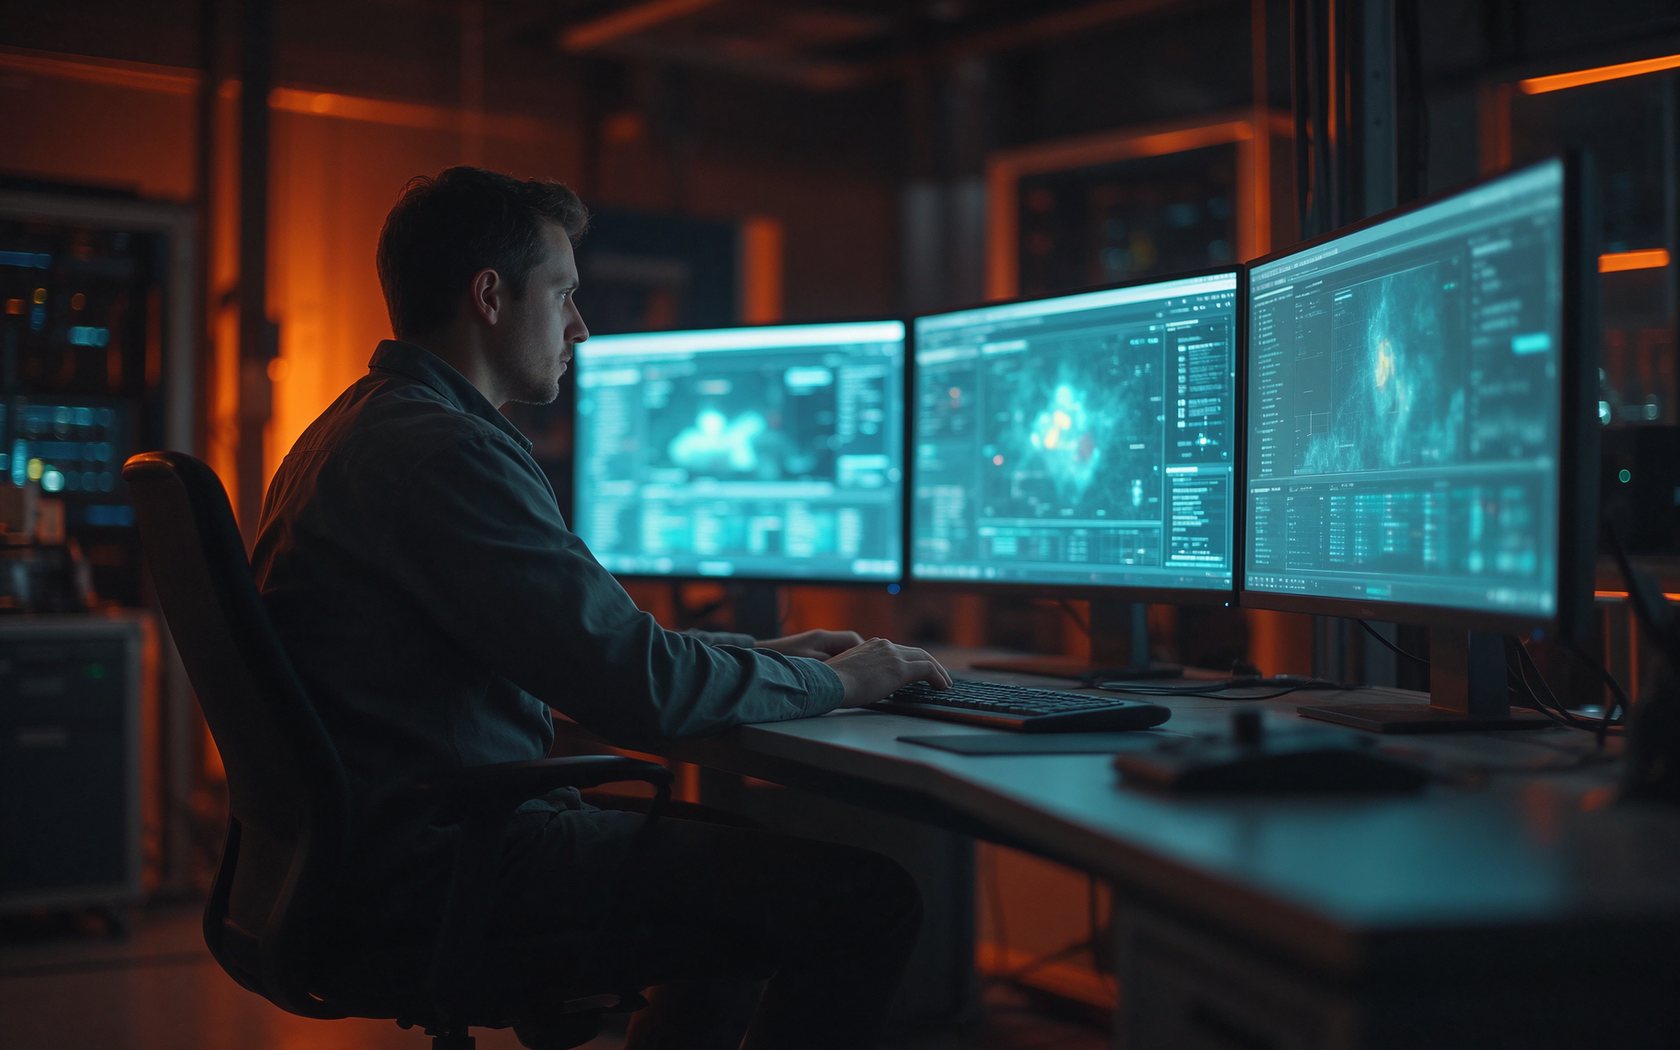
机器人远程监控中心内的多屏可视化值守 REMOTE OPS
能力 05 · 运维侧

远程看得见,也管得住

可视化不只是“看”。在权限允许的范围内,运维人员可以下发任务、调整参数、触发急停流程,每一次操作都记录操作人、时间与执行结果。

  • 指令校验状态、权限、在线性三重前置判断
  • 操作审计全链路可追溯,支持导出对账
  • 分级授权只读、操作、管理员角色分离
  • 异常闭环告警自动生成工单并跟踪处理
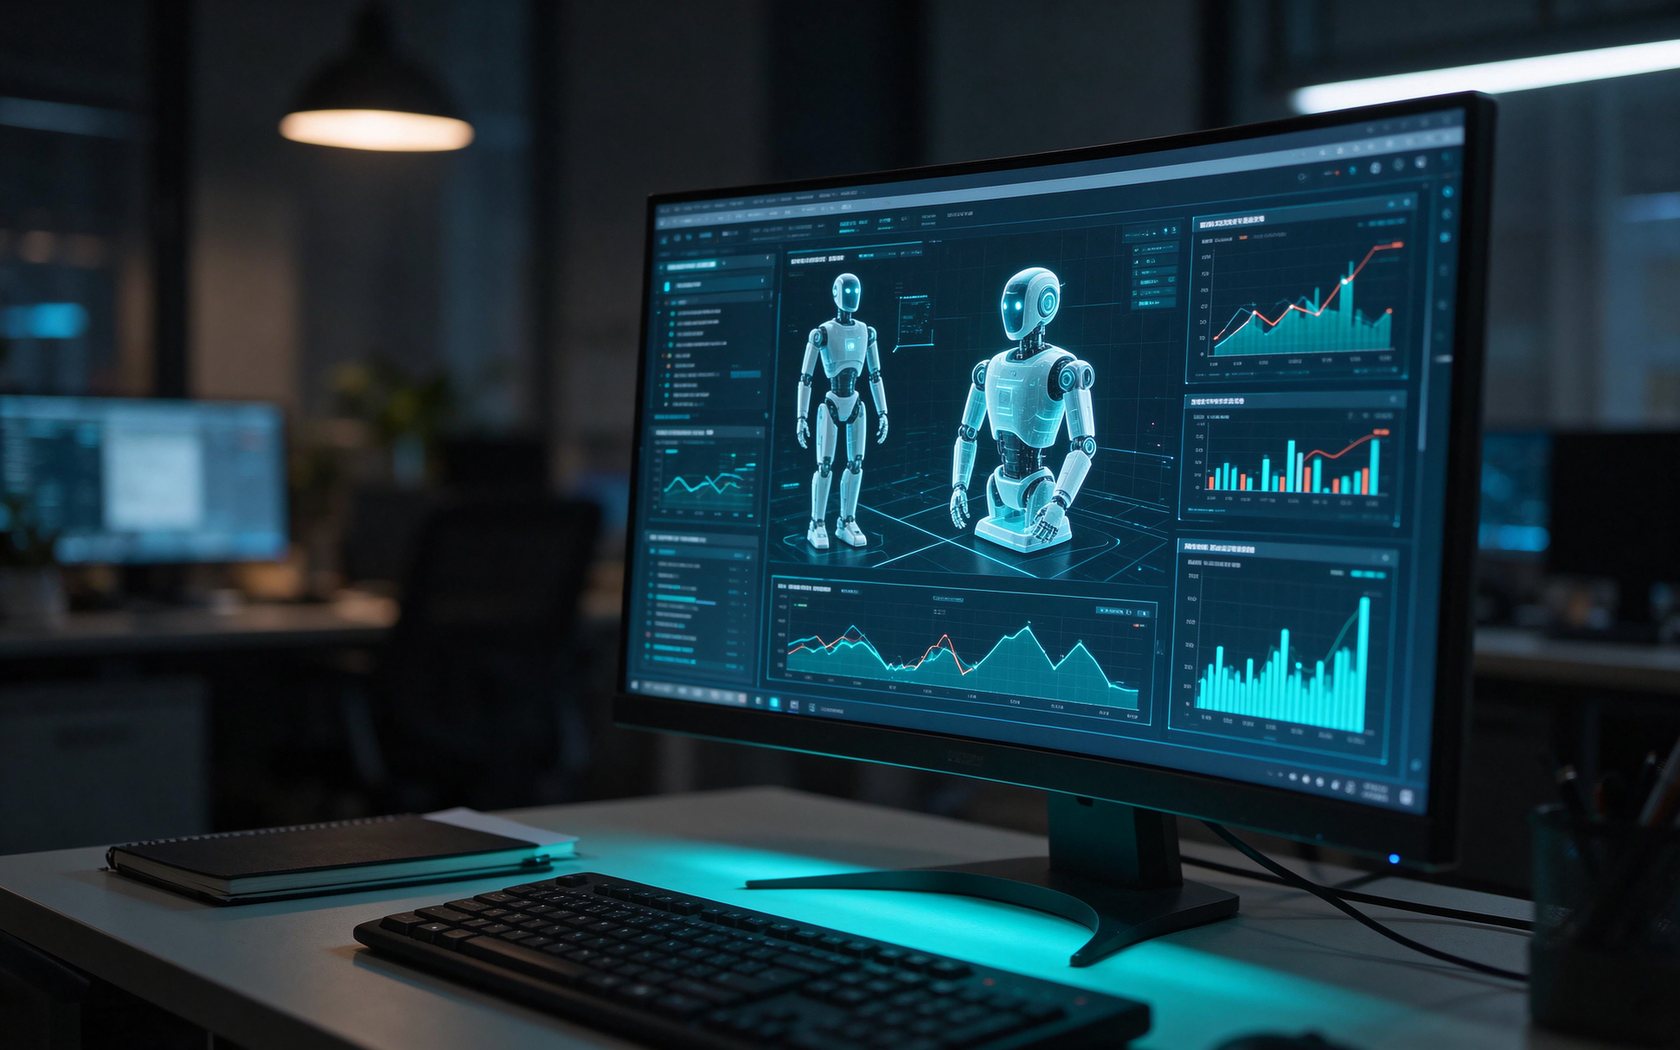
Web Console

一个浏览器窗口,看清整台机器人

控制台把三维场景、消息流、指标曲线与告警事件组织在同一视图里,现场工程师、运维团队与客户管理者看到的是同一份事实。
ros2-cloud / robot-console
实时连接
三维场景TF 树点云
X 12.84 m
Y 6.21 m
θ 92.4°
本体位姿目标点地图节点

线速度 0.68 m/s

电池电量 76%

链路延迟 18 ms

TOPIC类型频率状态
/odomOdometry30 Hz正常
/scanLaserScan10 Hz正常
/pointsPointCloud25 Hz降采样
Web端机器人可视化控制台在办公场景中的实际呈现

控制台包含什么

  • 三维场景:本体位姿、TF 树、点云与地图叠加
  • 消息面板:topic 频率、带宽、丢包与延迟
  • 指标曲线:速度、电量、电流、温度自定义
  • 事件中心:告警分级、处理状态与操作记录

图示为界面示意,实际布局、指标项与配色可按项目视觉规范定制。

Architecture

四层架构,设备到浏览器各司其职

分层的好处是:现场侧只关心采集是否稳,云端只关心存储与分发是否准,展示侧只关心呈现是否快。任何一层出问题,都能被独立定位与替换。

应用层Application
Web 可视化控制台
移动端与小程序
监控大屏
OpenAPI 与业务对接
云平台层Cloud Platform
接入网关与鉴权
topic 时序存储
录制回放与归档
告警引擎与审计
边缘层Edge Layer
ROS2 Bridge 与 rosbridge
协议转换与降采样
本地缓存与续传
网关远程升级
设备层Device Layer
AMR / AGV 移动机器人
工业与协作机械臂
巡检与四足机器人
传感器与外设
支持公有云部署 支持企业机房私有化 支持厂区边缘 + 云端混合 支持国产化服务器环境
Implementation

五步实施,把试点跑成产线

不追求一次性铺开,先用一台设备、一条产线验证链路,再按场景复制。每一步都有明确交付物与验收标准。

01

现场调研

梳理机器人型号、ROS2 版本、topic 清单与网络条件,确定采集范围与可视化目标。

02

网关部署

边缘网关旁路上线,完成 topic 订阅、协议转换与缓存策略配置,验证数据完整性。

03

云端接入

接入时序库与对象存储,建立设备档案、topic 映射与数据生命周期规则。

04

可视化定制

按场景搭建三维视图、指标看板与告警规则,联调浏览器渲染与实时推送性能。

05

上线与运维

账号权限、操作培训、试运行观察,交付运维手册并进入持续迭代与版本升级。

Scenarios

四类典型场景,一套数据底座复用

机器人形态不同,数据链路是相通的。把采集、存储与可视化抽象成标准层,新增场景只需换前端视图与告警规则。
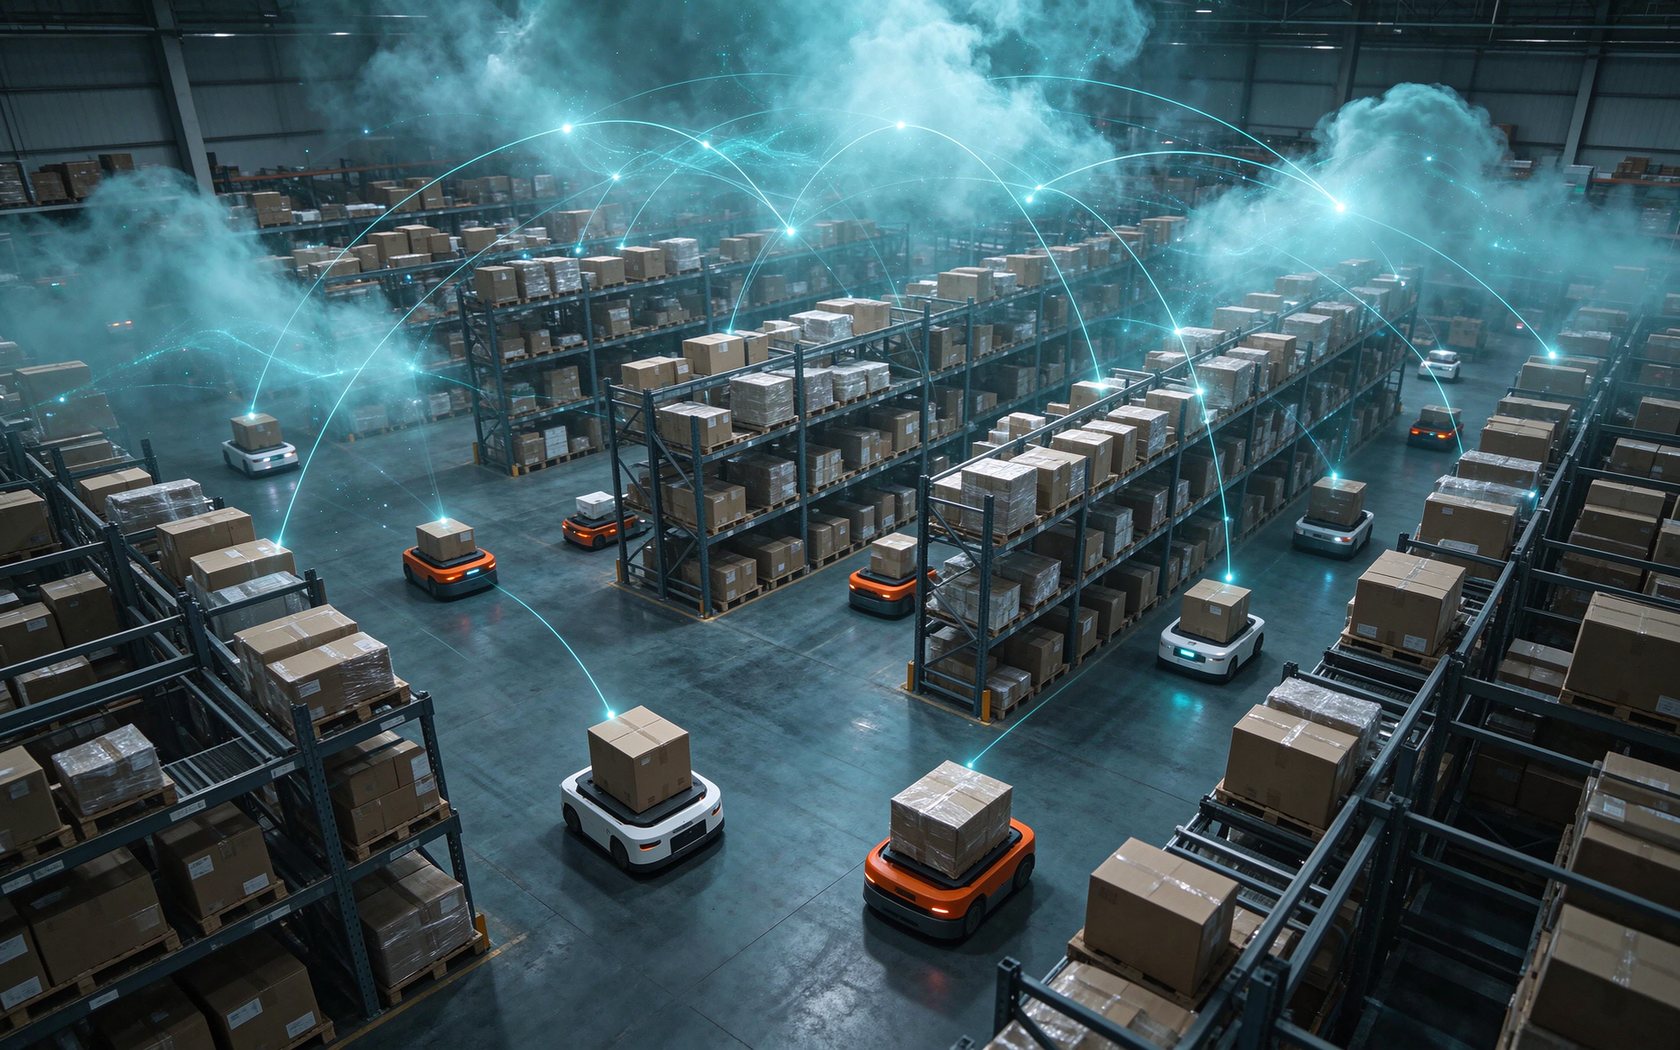
仓储中心内多台AMR移动机器人集群运行与云端数据覆盖
仓储物流 · AMR / AGV

多机集群调度与全场可视

几十台移动机器人的位姿、任务与电量在同一张地图上呈现,拥堵与死锁可以提前发现,而不是等停线后再排查。
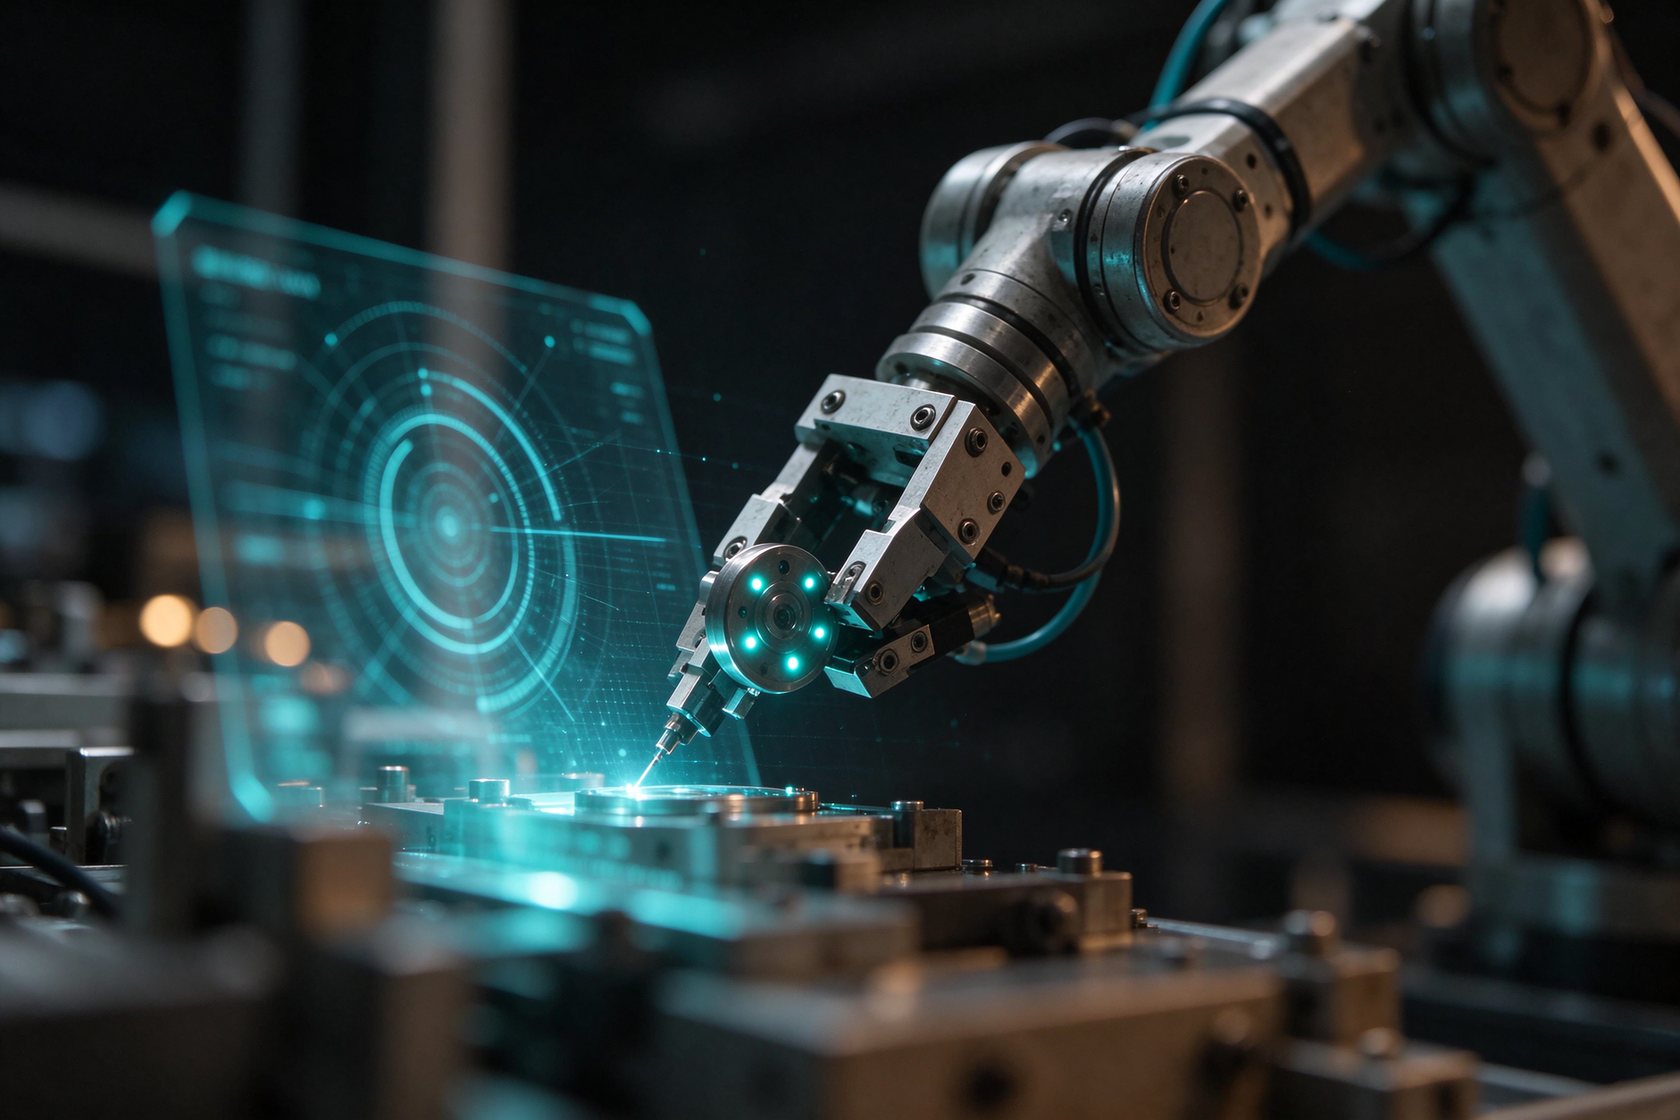
位姿地图任务轨迹电量与里程
六轴协作机械臂精密装配作业与关节数据可视化
工业产线 · 机械臂

关节状态与节拍分析

关节角度、电流、力矩与节拍数据上云,工艺参数调整有据可依,异常抖动与碰撞可回溯到具体动作。
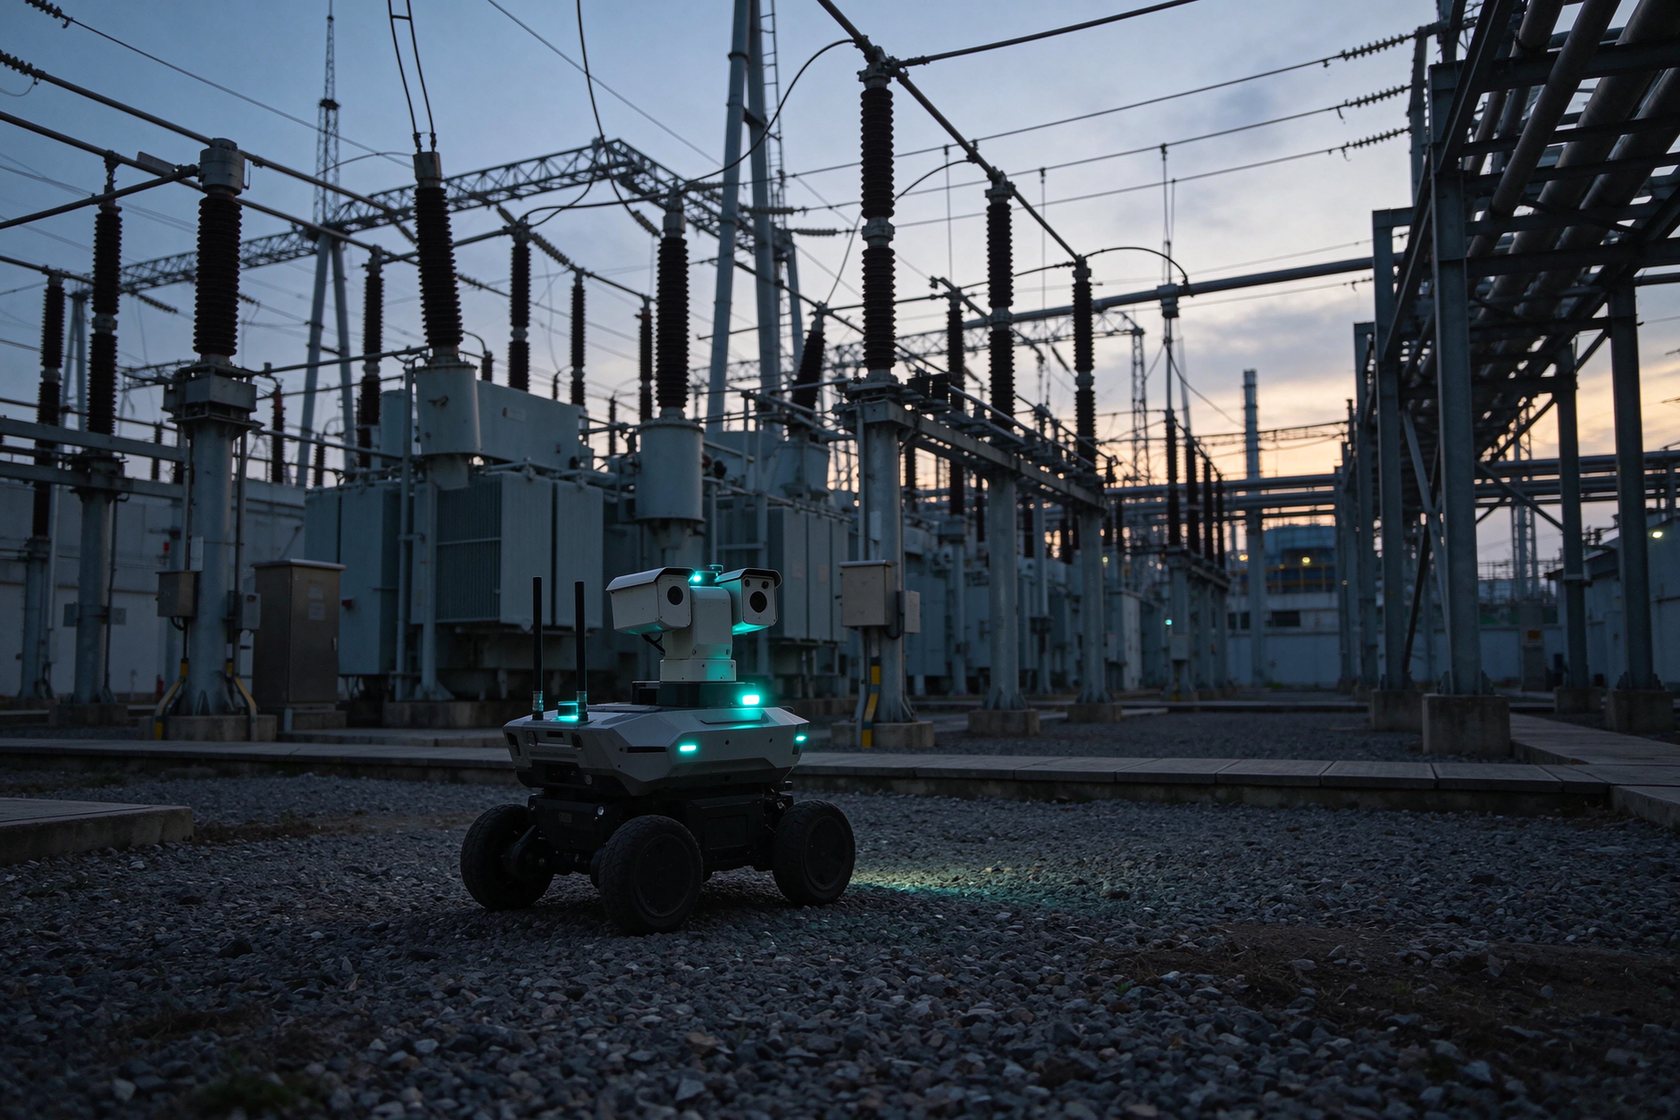
joint_states力矩曲线节拍分析
工业园区变电站内巡检机器人执行巡检任务
电力园区 · 巡检机器人

远程值守与巡检留证

巡检路径、现场图像与仪表读数同步上云,异常点位自动生成事件,报告可导出、可追溯。
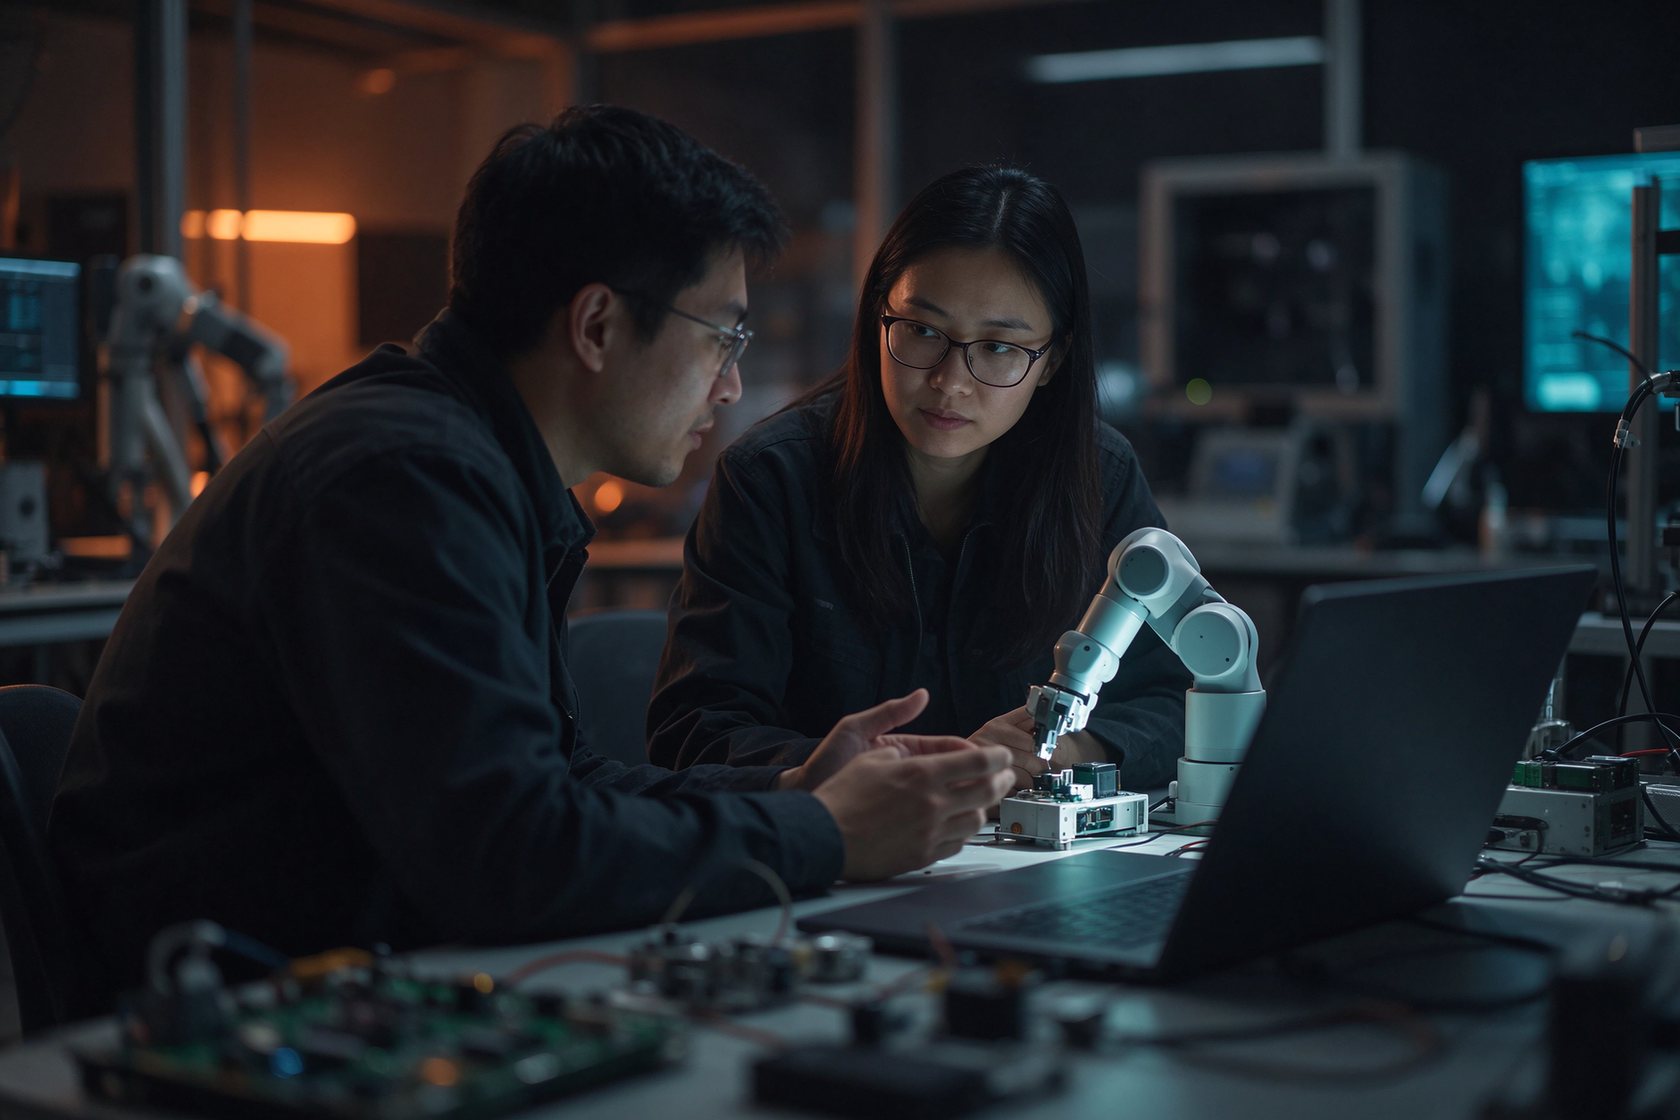
路径回放图像留证异常事件
机器人实验室中工程师调试协作机械臂与传感器数据
科研教学 · 算法验证

实验数据可复用的底座

算法迭代需要可对比的数据。每次实验的 topic 记录与结果指标自动归档,复现与对账不再靠手工整理。

实验归档指标对比多人共享
无人配送车端状态与订单轨迹
农业机器人作业面积与设备工况
安防巡逻路线值守与事件联动
医疗辅助设备状态与运行记录
Highlights

为什么选择析客的机器人上云服务

既懂机器人数据,也懂企业系统。项目不是交付一个演示页面,而是交付一套能长期运行、能对接业务的数据设施。

01 · EXPERIENCE 18 年系统定制积累

从网站、商城到 ERP、OA 与工业系统,长期服务制造业与产业客户,理解现场与管理的双重诉求。

02 · COMPATIBILITY 多版本 ROS2 兼容

适配 Foxy、Humble、Jazzy 等主流发行版,兼容不同 DDS 实现与既有非 ROS 设备协议。

03 · DEPLOYMENT 三种部署形态可选

公有云快速起步、私有化保障数据主权、混合云兼顾现场实时性与总部统筹。

04 · INTEGRATION 可与业务系统对接

通过 OpenAPI 与消息推送对接 MES、WMS、ERP、工单与客服系统,数据不停在展示层。

05 · VISUAL 界面按品牌定制

配色、布局、指标卡与图标按企业视觉规范调整,可用于对外演示、投标与客户交付。

06 · SERVICE 本地化响应

广东江门总部团队直接对接,需求评审、开发联调与上线支持由同一批人跟进到底。

FAQ

关于机器人数据上云的常见问题

选型阶段最常被问到的六个问题,先给出结论,细节可在方案沟通中展开。

ROS2 机器人数据上云需要改造现有机器人程序吗?
通常不需要重写业务逻辑。平台通过 rosbridge 或独立 Bridge 节点订阅既有 topic,不改动机器人控制代码;如果需要更高采集频率或断网续传能力,只需在现场增加一个轻量边缘 Agent,属于旁路部署。
平台支持哪些 ROS2 数据与消息类型?
支持 JointState、Odometry、LaserScan、PointCloud2、Image 与 CompressedImage、TF2、DiagnosticArray 等标准消息,也支持自定义 msg、rosbag2 记录、运行日志与设备指标。图像流可走压缩帧或 WebRTC 通道,按带宽条件选择。
现场网络不稳定,数据会不会丢?
边缘网关提供本地缓存与断网续传能力:断网期间数据落在本地队列,关键帧与告警优先排队,网络恢复后按时间顺序补传,服务端依据消息时间戳做去重与对齐,避免出现时间轴错乱。
Web 端可视化需要安装插件或客户端吗?
不需要。控制台基于浏览器运行,使用 WebGL 渲染三维场景、WebSocket 传输实时数据,支持 Chrome、Edge 等主流内核,也可以嵌入企业大屏与业务系统页面中,按账号权限展示不同范围的数据。
数据安全与部署方式怎么选?
支持公有云、私有化与混合云三种方式。私有化可部署在企业机房或厂区服务器,数据不出内网;平台提供 TLS 传输加密、RBAC 角色权限、数据范围隔离与指令操作审计,敏感字段可配置脱敏展示。
可视化界面和告警规则可以定制吗?
可以。按产线、设备或场景定制三维视图、指标卡、图表与告警阈值规则,并支持对接 MES、ERP、WMS 与既有监控大屏。项目按试点接入、功能开发、上线运维分阶段推进,便于边验证边扩展。
Contact

免费获取
ROS2 机器人上云方案

留下联系方式,析客网络顾问将在 1 个工作日内与您联系,为您梳理机器人数据源、可视化场景与部署条件,评估功能清单与落地投入。

  • 业务咨询:158 0010 1501(微信同号),工作日 9:00–18:00
  • 业务微信:lighting_michael(陈经理),可发送需求清单直接对接
  • 售后投诉:158 0010 1501,已交付项目的运行问题优先处理
需求 1 个工作日内响应 方案与报价一次讲清 上线后持续运维支持
业务服务热线158 0010 1501微信同号 · 一对一方案沟通
售后投诉158 0010 1501已交付项目运行支持
江门市析客网络科技有限公司 广东 · 江门(总部)|服务范围:全国远程交付与现场实施
业务覆盖:网站与商城、OA/ERP、小程序、工业互联网与机器人数据平台
已复制微信号